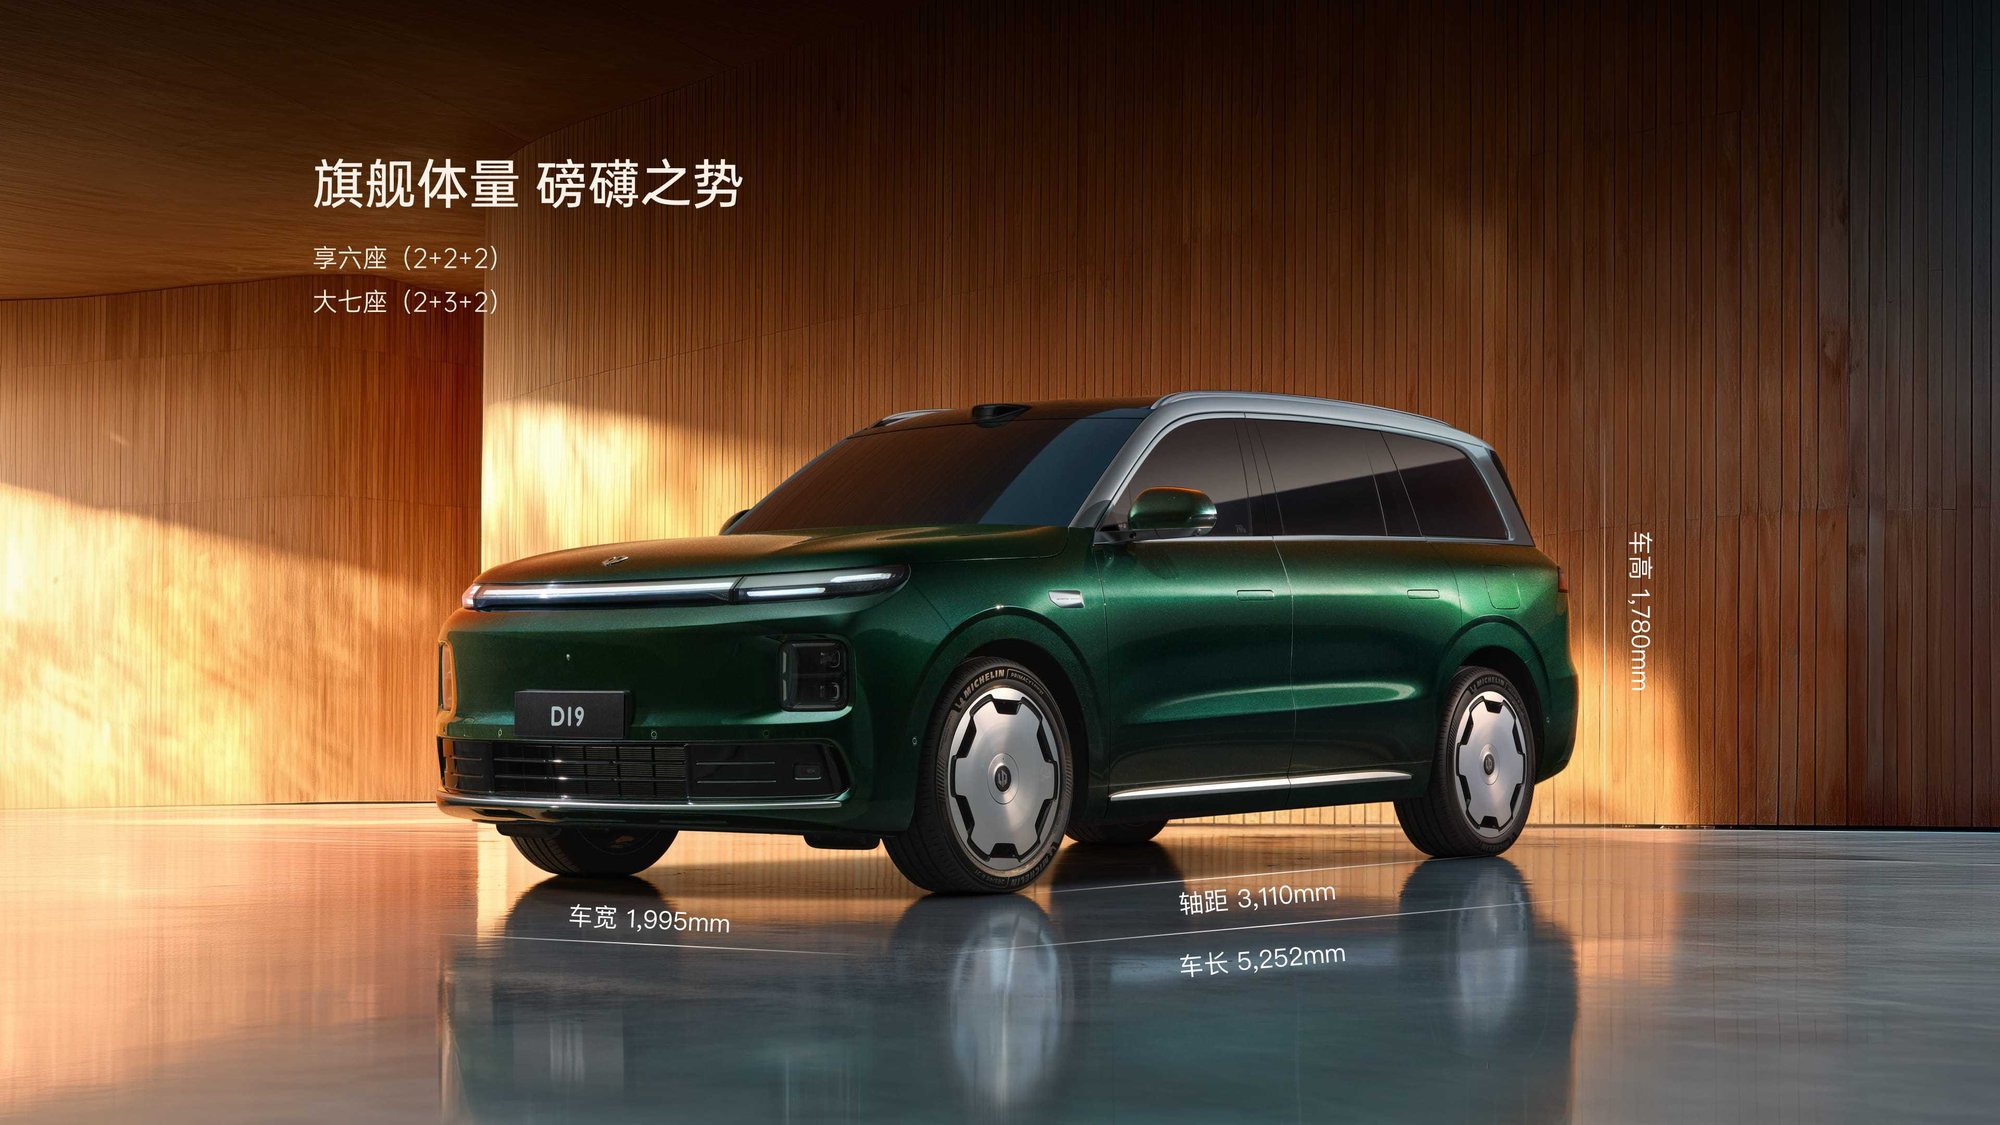
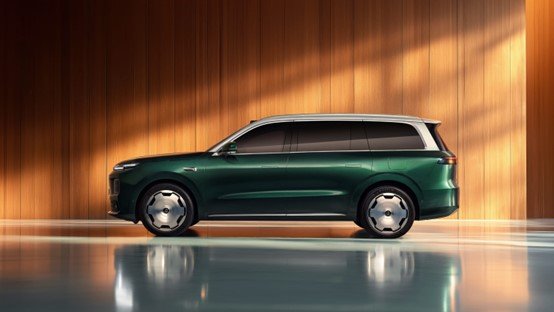
ຂໍ້ມູນທີ່ Zero Run D19 ໃຫ້ໃນເທື່ອນີ້ແມ່ນຊັດເຈນຫຼາຍ: ມັນບໍ່ໄດ້ເຮັດ "ຄວາມຫຼູຫຼາພາຍນອກ", ແຕ່ເຮັດເປັນລົດທຸງເຮືອຂະໜາດເຕັມທີ່ມີໂຄງສ້າງໄຟຟ້າ-ເອເລັກໂທຣນິກ (ລວມຫ້ອງໂດຍສານ+ຂັບຂີ່ເປັນໜຶ່ງດຽວ) + ລະບົບໄຟຟ້າແຮງສູງສາມໃຈກາງ + ແຊັສຊີທີ່ຄວບຄຸມໄດ້ເປັນເສັ້ນຫຼັກ. ວັນທີ 22 ທັນວາ ທາງການໄດ້ເຜີຍແຜ່ຮູບພາບພາຍໃນຢ່າງເປັນທາງການ, ແລະກ່ອນໜ້ານັ້ນໄດ້ເປີດການຈອງແບບບໍ່ເຫັນລົດ (ຄ່າມັດຈຳ 999 ຢວນ, ສິດທິຜະລິດກ່ອນ ແລະອື່ນໆ), ຈັງຫວະເວລາຊີ້ໄປທີ່ການຈອງກ່ອນ/ສົ່ງມອບໃນເຄິ່ງປີທຳອິດຂອງປີ 2026.
1) ເສັ້ນທາງການສະແດງຜົນຫ້ອງໂດຍສານ: ຈາກ "ຫຼາຍຈໍ" ຍົກລະດັບເປັນ "ການແບ່ງຊັ້ນຂໍ້ມູນ"
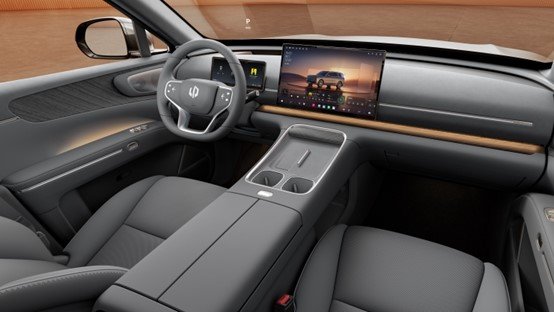
ບໍ່ເວົ້າເລື່ອງຄວາມຫຼູຫຼາກ່ອນ, ເບິ່ງການປະຕິບັດທາງວິສະວະກຳກ່ອນ: ຊັບພະຍາກອນການສະແດງຜົນຫ້ອງໂດຍສານຂອງ D19 ແມ່ນ "ເປັນລະບົບ" ຫຼາຍ, ຫົວໃຈຢູ່ທີ່ການແບ່ງຊັ້ນການຂັບຂີ່, ການໂຕ້ຕອບ ແລະຄວາມບັນເທີງຢ່າງສົມບູນ, ຫຼຸດຜ່ອນຄວາມແອອັດຂອງຈໍດຽວ ແລະຂໍ້ມູນການຂັບຂີ່ຖືກຄວາມບັນເທີງແຍ່ງທີ່.
ຈໍ/ເສັ້ນທາງການສະແດງຜົນທີ່ເປີດເຜີຍແລ້ວປະກອບມີ:
AR-HUD ຄວາມສະຫວ່າງສູງ 60 ນິ້ວແບບທຸກສະພາບອາກາດ (ໜ້າຈໍຫຼັກສຳລັບຂໍ້ມູນການຂັບຂີ່)
ໜ້າປັດ 10.25 ນິ້ວ (ສຳຮອງ+ສະຖານະລົດ)
ຈໍກາງ 17.3 ນິ້ວ (ຈໍຫຼັກສຳລັບການໂຕ້ຕອບ)
ຈໍຄວບຄຸມອະເນກປະສົງແຖວຫຼັງ 6 ນິ້ວ (ໂດເມນຟັງຊັນແຖວຫຼັງ)
ຈໍບັນເທີງໄຟຟ້າ 3K 21.4 ນິ້ວ (ໂດເມນບັນເທີງແຖວຫຼັງ)
ຄວາມໝາຍ:
HUD ຮັບຜິດຊອບ "ຂໍ້ມູນການຂັບຂີ່ສຳຄັນ", ໜ້າປັດເຮັດຄວາມປອດໄພສຳຮອງ;
ຈໍກາງສຸມໃສ່ການໂຕ້ຕອບ ແລະຂະບວນວຽກ;
ແຖວຫຼັງໃຊ້ຈໍຄວບຄຸມແຍກຕ່າງຫາກເພື່ອແຍກເຄື່ອງປັບອາກາດ/ເບາະ/ຕູ້ເຢັນ ແລະອື່ນໆອອກຈາກແຖວໜ້າ, ຫຼຸດຜ່ອນການລົບກວນຊຶ່ງກັນແລະກັນ.
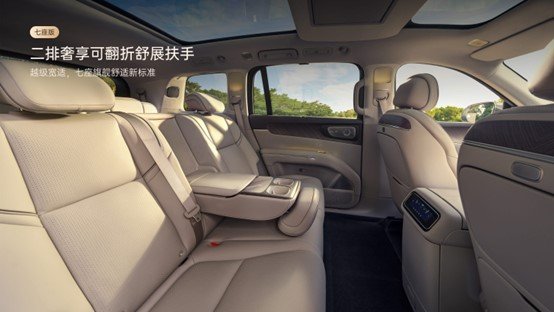
2) ເບາະ ແລະຊິ້ນສ່ວນຟັງຊັນໃນຫ້ອງໂດຍສານ: ແຖວທີສອງແມ່ນ "ລະບົບຄວາມສະດວກສະບາຍແບບໂມດູນ"
ການຕັ້ງຄ່າເຊັ່ນເບາະ Zero Gravity ແຖວທີສອງ, ເໝືອນກັບ "ການລວມລະບົບຄວາມສະດວກສະບາຍ":
ເບາະ Zero Gravity ຮອງຮັບທ່ານອນແບບບໍ່ມີແຮງກົດ 120°, ທີ່ວາງຂາ 4 ທິດ, ແລະລວມສາຍຮັດຄວາມປອດໄພແບບ ABTS ລວມເປັນໜຶ່ງດຽວ (ລວມລະບົບຮັດກັບໂຄງສ້າງເບາະເປັນໜຶ່ງດຽວ, ຊ່ວຍໃຫ້ເຂົ້າກັບຜົນການຮັດໃນທ່ານັ່ງຕ່າງໆ).
ໂໝດຕ້ອນຮັບສ້າງທາງເດີນກາງກວ້າງພິເສດ 195mm, ແກ້ໄຂການເຂົ້າ-ອອກແຖວທີສາມໃນດ້ານມະນຸດວິສະວະກຳ.
ຕູ້ເຢັນລະບຸຊັດເຈນເຖິງຕົວຊີ້ວັດທາງວິສະວະກຳ: 8.1L, ປັບອຸນຫະພູມກວ້າງ -6°C ຫາ 50°C, ຮອງຮັບການຄວບຄຸມທາງສຽງ/APP ໄລຍະໄກ.
ຂໍ້ມູນເຫຼົ່ານີ້ສຳຄັນກວ່າ "ມີຕູ້ເຢັນມີໂຕະ" — ເພາະສາມາດຄາດຄະເນໄດ້ວ່າ Zero Run ໄດ້ສະຫງວນໄວ້ໃນລະດັບລະບົບໃນດ້ານການບໍລິໂພກໄຟຟ້າ, ການຈັດການຄວາມຮ້ອນ, NVH ແລະການຈັດວາງໂຄງສ້າງແລ້ວ.
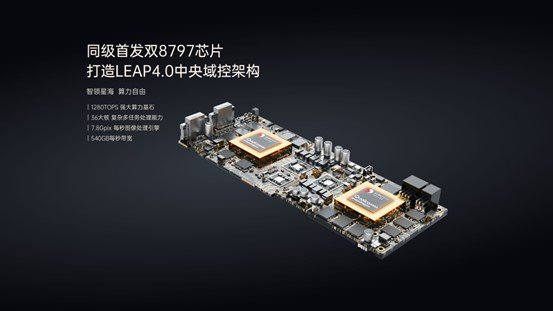
3) ໄຟຟ້າ-ເອເລັກໂທຣນິກ: 8797 ຄູ່ + 1280TOPS, ຈຸດສຳຄັນແມ່ນ "ຄວາມຊ້ຳສອງ ແລະການຮ່ວມມື"
D19 ເນັ້ນ "ການຄວບຄຸມໂດເມນກາງລວມຫ້ອງໂດຍສານ+ຂັບຂີ່", ແລະໃຫ້ຕົວເລກກຳລັງປະມວນຜົນ: Qualcomm Snapdragon 8797 ຄູ່, ກຳລັງປະມວນຜົນລວມ 1280TOPS, ພ້ອມທັງກ່າວເຖິງ VLA ການຂັບຂີ່ຊ່ວຍ.
ຂ້ອຍສົນໃຈສອງຈຸດຫຼາຍກວ່າ:
ການແຍກຊັບພະຍາກອນ: ການລວມຫ້ອງໂດຍສານ+ຂັບຂີ່ບໍ່ແມ່ນການເອົາວຽກທັງໝົດມາປະສົມກັນ, ແຕ່ເບິ່ງວ່າການຄວບຄຸມໂດເມນຮອງຮັບການແບ່ງເຂດຄວາມປອດໄພທີ່ເຂັ້ມງວດກວ່າຫຼືບໍ່ (ຕົວຢ່າງ: ການແຍກວຽກຂັບຂີ່ສຳຄັນອອກຈາກວຽກບັນເທີງ, ຍຸດທະສາດການຫຼຸດລະດັບ).
ການຈັດການເຊັນເຊີ ແລະຄວາມໜ່ວງ: ຄຸນຄ່າຂອງກຳລັງປະມວນຜົນສູງຢູ່ທີ່ "ການລວມຄວາມໜ່ວງຕ່ຳ + ຄວາມເຂົ້າໃຈສະຖານະການທີ່ແຂງແກ່ນກວ່າ", ຖ້າບໍ່ດັ່ງນັ້ນ TOPS ກໍ່ພຽງແຕ່ຕົວເລກໂຄສະນາ.
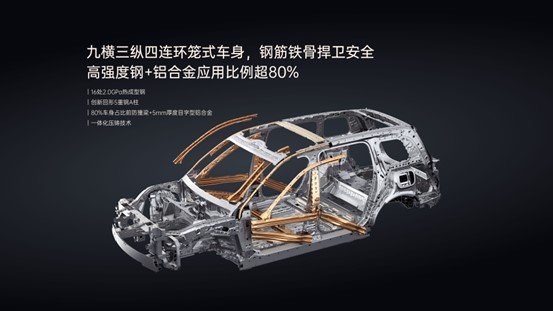
4) ຄວາມປອດໄພໂຄງສ້າງ: ຄວາມແຂງຂອງວັດສະດຸພຽງແຕ່ເປັນເກນ, ເສັ້ນທາງໂຄງສ້າງຕ່າງຫາກຄືຂໍ້ສະຫຼຸບ
ຂໍ້ມູນທີ່ເປີດເຜີຍກ່າວເຖິງ: ໂຄງສ້າງຕົວຖັງໃຊ້ແນວຄິດແບບກອງ, ແລະເນັ້ນການໃຊ້ເຫຼັກຂຶ້ນຮູບຮ້ອນ 2000MPa (2GPa) ໃນ 16 ຈຸດທົ່ວລົດ.
ແປປະໂຫຍກນີ້ເປັນຕົວຊີ້ວັດທີ່ກວດສອບໄດ້:
ຈຸດສຳຄັນບໍ່ໄດ້ຢູ່ທີ່ "ໃຊ້ 2GPa ຫຼາຍປານໃດ", ແຕ່ຢູ່ທີ່ເສັ້ນທາງຮັບແຮງກະທົບຕໍ່ເນື່ອງຫຼືບໍ່, ຈຸດຕໍ່ A/B pillar/ຄານຂອບປະຕູ/ຄານຂອບເທິງໄດ້ຮັບການເສີມຫຼືບໍ່, ພ້ອມທັງຍຸດທະສາດການແຍກ ແລະການດູດຊັບພະລັງງານລະຫວ່າງຊຸດໝໍ້ໄຟກັບຫ້ອງໂດຍສານ.
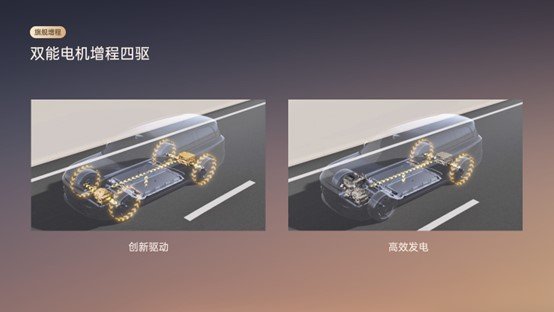
5) ລະບົບໄຟຟ້າສາມໃຈກາງ ແລະແພລດຟອມແຮງສູງ: ໄຟຟ້າລ້ວນ 1000V ທຽບກັບໄຮບຣິດເສີມ 800V, ເສັ້ນທາງ "ເປັນຈິງທາງວິສະວະກຳ" ຫຼາຍ
ໃນຂໍ້ມູນກຳລັງທີ່ເປີດເຜີຍແລ້ວ, ຄວາມແຕກຕ່າງເສັ້ນທາງຂອງສອງເວີຊັນແມ່ນຊັດເຈນຫຼາຍ:
ເວີຊັນໄຮບຣິດເສີມ (ໝໍ້ໄຟ CTC)
ໝໍ້ໄຟ 80.3kWh, ໄລຍະທາງໄຟຟ້າລ້ວນ 500km (ເກນ: CLTC)
ກຳລັງລວມຂອງລະບົບ 400kW, ແຮງບິດທີ່ລໍ້ 7850N·m
ຮອງຮັບການສາກໄວ 800V, ຂັບເຄື່ອນສີ່ລໍ້ອັດສະລິຍະ
ເວີຊັນໄຟຟ້າລ້ວນ (1000V ເຕັມລະບົບ)
ກຳລັງລວມ 540kW, ແຮງບິດທີ່ລໍ້ 8770N·m
ໝໍ້ໄຟ 115kWh, ໄລຍະທາງ CLTC 720km
ໂມດູນຈັດການຄວາມຮ້ອນຊຸບເປີ 34 ໃນ 1 (ລວມສູງ, ຈຸດປະສົງໂດຍປົກກະຕິແມ່ນຫຼຸດທໍ່/ວາວ, ຫຼຸດການສູນເສຍຄວາມຮ້ອນ, ເພີ່ມຄວາມສະໝ່ຳສະເໝີໃນລະດູໜາວ ແລະພາຍໃຕ້ພາລະສູງ).
ການຕີຄວາມ:
ໄຮບຣິດເສີມໄປທາງ 800V ງ່າຍກວ່າທີ່ຈະຊອກຈຸດສົມດຸນລະຫວ່າງຕົ້ນທຶນ, ເຄືອຂ່າຍການເຕີມພະລັງງານ ແລະຄວາມສັບສົນຂອງລະບົບ;
ໄຟຟ້າລ້ວນໄປທາງ 1000V ກໍ່ເອົາການສາກໄວກຳລັງສູງ ແລະການສົ່ງອອກປະສິດທິພາບສູງເປັນຈຸດຂາຍຫຼັກ, ສິ່ງທ້າທາຍຢູ່ທີ່ຄວາມສະໝ່ຳສະເໝີຂອງຉາວບັ້ງ/EMC/ການຈັດການຄວາມຮ້ອນ ແລະການຮັກສາກຳລັງພາຍໃຕ້ສະພາບສຸດຂົ້ວ.
6) ແຊັສຊີ ແລະການຄວບຄຸມການເຄື່ອນໄຫວ: ການຄວບຄຸມແບບ vector ສາມມໍເຕີ + ລະບົບອາກາດສອງຫ້ອງ CDC, ແມ່ນ "ແຊັສຊີທີ່ກຳນົດດ້ວຍຊອບແວ"
ຂໍ້ມູນທີ່ເປີດເຜີຍກ່າວເຖິງ:
ການຄວບຄຸມແບບ vector ສາມມໍເຕີ, 0-100km/h ລະດັບ 3 ວິນາທີ
ລະບົບອາກາດແບບປິດສອງຫ້ອງ + ໂຕດູດຊັບ CDC
ຄວາມແຂງບິດຂອງຕົວຖັງ 50500 N·m/deg
ແລະລາຍຊື່ຟັງຊັນການຄວບຄຸມເຊັ່ນ "ຄວາມໝັ້ນຄົງເມື່ອຢາງແຕກສອງລໍ້, ການຫັນກັບຄືນແບບວົງວຽນ" ແລະອື່ນໆ
ໝາຍຄວາມວ່າ:
ຮາດແວ (ອາກາດ+CDC+ຫຼາຍມໍເຕີ) ພຽງແຕ່ເປັນພື້ນຖານ, ສິ່ງທີ່ຕັດສິນປະສົບການຕົວຈິງແມ່ນຍຸດທະສາດການຄວບຄຸມ:
ການຄວບຄຸມຕາມລວງຕັ້ງ (ການເງີຍຫົວເວລາເລັ່ງ/ຊ້າ)
ການຄວບຄຸມຕາມລວງນອນ (ການຕອບສະໜອງການຫັນ/ການອຽງ)
ການຄວບຄຸມພື້ນຜິວຖະໜົນ (ການເບິ່ງລ່ວງໜ້າ/ການຈັບຄູ່


